
Théorie de base des systèmes de contrôle
Ce tutoriel examine les modes de contrôle tout ou rien et continu.
Il introduit les actions de régulation proportionnelle, intégrale et dérivée et explique une partie de la terminologie.
Modes de contrôle
Modes de contrôle
Une régulation automatique de température peut se composer d’une vanne, d’un actionneur, d’un contrôleur et d’un capteur détectant la température ambiante dans une pièce. Le système de contrôle est dit « en équilibre » lorsque le capteur de température ambiante ne mesure pas plus ou moins de température que ce qui est requis par le système de contrôle. Ce qui se passe avec la control valve lorsque le capteur ambiant enregistre un changement de température (un écart de température) dépend du type de système de contrôle utilisé. La relation entre le mouvement de la vanne et le changement de température dans le milieu contrôlé est connue sous le nom de mode de contrôle ou action de régulation.
Des variations de ces deux modes existent, qui seront maintenant examinées plus en détail.
Contrôle tout ou occasion Parfois appelé contrôle deux étapes ou deux positions, c’est le mode de contrôle le plus basique.
En considérant le réservoir d’eau montré à la Figure 5.2.1, l’objectif est de chauffer l’eau dans le réservoir en utilisant l’énergie dégagée par un simple serpentin de vapeur. Dans la conduite d’arrivée vers le serpentin, une vanne deux voies et un actionneur sont installés, avec un thermostat placé dans l’eau du réservoir.
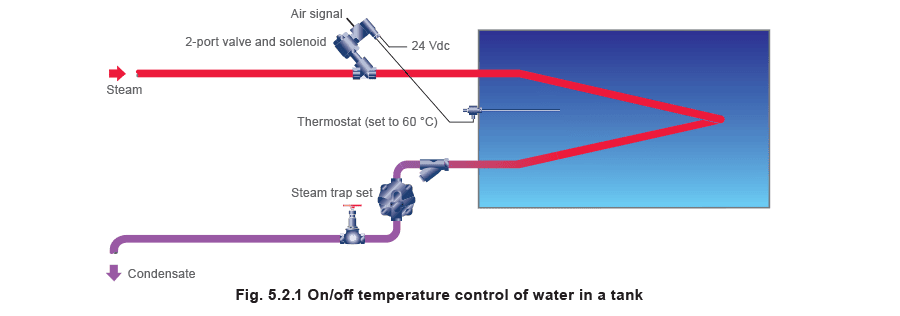
Le thermostat est réglé à 60°C, qui est la température requise de l’eau dans le réservoir. La logique dicte que si le point de commutation était effectivement à 60°C, le système ne fonctionnerait jamais correctement, car la vanne ne saurait pas si elle doit être ouverte ou fermée à 60°C. À partir de là, elle pourrait s’ouvrir et se fermer rapidement, causant de l’usure.
Pour cette raison, le thermostat aurait un point de commutation supérieur et inférieur. C’est essentiel pour éviter un cyclage trop rapide. Dans ce cas, le point de commutation supérieur pourrait être de 61°C (le point où le thermostat indique à la vanne de se fermer) et le point de commutation inférieur pourrait être de 59°C (le point où la vanne est commandée pour s’ouvrir). Il y a donc une différence de commutation intégrée dans le thermostat de ±1°C autour du point de consigne de 60°C. Ces 2°C (±1°C) sont connus sous le nom de différentiel de commutation. (Cela variera selon les thermostats). Un diagramme de l’action de commutation du thermostat ressemblerait au graphique montré à la Figure 5.2.2. La température du contenu du réservoir chutera à 59°C avant que la vanne ne soit demandée de s’ouvrir et montera à 61°C avant que la vanne ne reçoive l’instruction de se fermer.
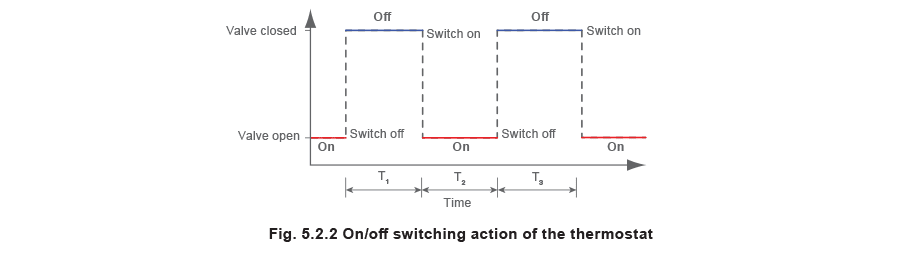
La Figure 5.2.2 montre des lignes de commutation droites mais l’effet sur le transfert de chaleur du serpentin vers l’eau ne sera pas immédiat. Il faudra du temps pour que la vapeur dans le serpentin affecte la température de l’eau dans le réservoir. Non seulement cela, mais l’eau dans le réservoir dépassera la limite supérieure de 61°C et tombera en dessous de la limite inférieure de 59°C. Cela peut être expliqué en croisant les Figures 5.2.2 et 5.2.3. Toutefois, il faut d’abord décrire ce qui se passe.
Au point A (59°C, Figure 5.2.3) le thermostat s’allume, commandant la vanne en position grande ouverte. Il faut du temps pour que le transfert de chaleur du serpentin affecte la température de l’eau, comme le montre le graphique de la température de l’eau dans la Figure 5.2.3. Au point B (61°C) le thermostat s’éteint et permet à la vanne de se fermer. Cependant, le serpentin est encore plein de vapeur, qui continue à se condenser et à céder sa chaleur. D’où la température de l’eau continue à monter au-dessus de la température de commutation supérieure, et « dépasse » au point C, avant de finalement baisser.
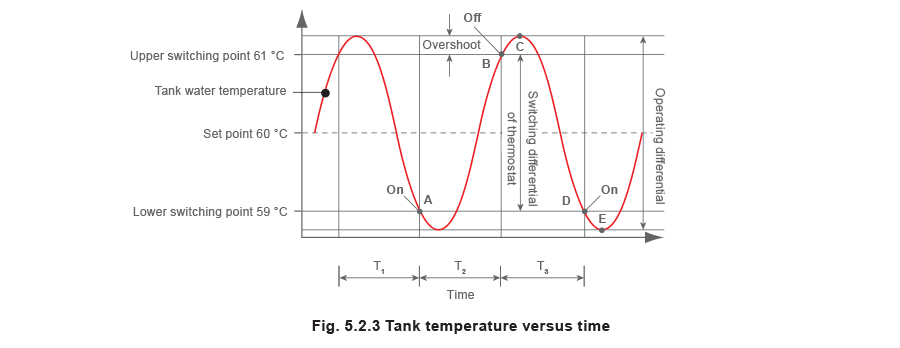
À partir de ce point, la température de l’eau dans le réservoir continue à baisser jusqu’à ce qu’au point D (59°C), le thermostat indique à la vanne de s’ouvrir. La vapeur est admise dans le serpentin mais encore une fois, il faut du temps pour avoir un effet et la température de l’eau continue à baisser pendant un moment, atteignant son creux de sous-dépassement au point E.
La différence entre le pic et le creux est connue sous le nom de différentiel de fonctionnement. Le différentiel de commutation du thermostat dépend du type de thermostat utilisé. Le différentiel de fonctionnement dépend des caractéristiques de l’application telles que le réservoir, son contenu, les caractéristiques de transfert de chaleur du serpentin, la vitesse à laquelle la chaleur est transférée au thermostat, etc. En essence, avec le contrôle tout ou rien, il existe des limites de commutation supérieure et inférieure, et la vanne est soit complètement ouverte soit complètement fermée - il n’y a pas d’état intermédiaire. Cependant, il existe des contrôleurs qui fournissent un contrôle de modulation temporelle, dans lequel il est possible de modifier le rapport entre le temps « activé » et le temps « désactivé » pour contrôler la condition contrôlée. Cette action de proportionnement se produit dans une bande passante sélectionnée autour du point de consigne ; le point de consigne étant le point médian de la bande passante. Si la condition contrôlée est en dehors de la bande passante, le signal de sortie du contrôleur est soit complètement activé soit complètement désactivé, agissant comme un dispositif tout ou rien. Si la condition contrôlée est dans la bande passante, la sortie du contrôleur est activée et désactivée par rapport à l’écart entre la valeur de la condition contrôlée et le point de consigne. Lorsque la condition contrôlée est au point de consigne, le rapport entre le temps « activé » et le temps « désactivé » est de 1:1, c’est-à-dire que le temps « activé » égale le temps « désactivé ». Si la condition contrôlée est en dessous du point de consigne, le temps « activé » sera plus long que le temps « désactivé », tandis que si elle est au-dessus du point de consigne, le temps « désactivé » sera plus long, en fonction de l’écart dans la bande passante. Les principaux avantages du contrôle tout ou rien sont qu’il est simple et de très faible coût. C’est pourquoi on le trouve fréquemment dans les applications domestiques telles que les chaudières de chauffage central et les ventilateurs de chauffage. Son principal inconvénient est que le différentiel de fonctionnement pourrait dépasser la tolérance de contrôle requise par le processus. Par exemple, sur une ligne de production alimentaire, où le goût et la répétabilité du goût sont déterminés par un contrôle précis de la température, le contrôle tout ou rien pourrait bien être inadapté. En revanche, dans le cas du chauffage des locaux, il existe souvent de grandes capacités de stockage (une grande surface à chauffer ou à refroidir qui répondra lentement aux changements de température) et une légère variation de la valeur souhaitée est acceptable. Dans de nombreux cas, le contrôle tout ou rien est tout à fait approprié pour ce type d’application. Si le contrôle tout ou rien est inadapté car un contrôle de température plus précis est requis, l’option suivante est le contrôle continu.
Contrôle continu
Contrôle continu
Le contrôle continu est souvent appelé contrôle par modulation. Cela signifie que la vanne est capable de se déplacer continuellement pour modifier le degré d’ouverture ou de fermeture de la vanne. Elle ne se déplace pas uniquement en position complètement ouverte ou complètement fermée, comme avec le contrôle tout ou rien. Il existe trois actions de contrôle de base qui sont souvent appliquées au contrôle continu :
Il est également nécessaire de les considérer en combinaison telles que P + I, P + D, P + I + D. Bien qu’il soit possible de combiner les différentes actions, et que toutes aident à produire la réponse requise, il est important de se rappeler que les actions intégrale et dérivée sont généralement des fonctions correctives d’une action de contrôle proportionnelle de base.
Les trois actions de contrôle sont considérées ci-dessous.
Contrôle proportionnel
Contrôle proportionnel
C’est le mode de contrôle continu le plus basique et est généralement désigné par la lettre « P ». L’objectif principal du contrôle proportionnel est de contrôler le processus au fur et à mesure que les conditions changent. Cette section montre que :
- Plus la bande proportionnelle est large, plus le contrôle est stable, mais plus le décalage (offset) est important.
- Plus la bande proportionnelle est étroite, moins le processus est stable, mais plus le décalage est faible.
- L’objectif, par conséquent, devrait être d’introduire la bande proportionnelle acceptable la plus étroite qui maintiendra toujours le processus stable avec un décalage minimal. Pour expliquer le contrôle proportionnel, plusieurs nouveaux termes doivent être introduits. Pour les définir, une analogie simple peut être considérée - un réservoir d’eau froide est alimenté en eau via une vanne de contrôle à flotteur et avec un robinet-vanne sur la conduite de sortie vanne « V », comme montré à la Figure 5.2.4. Les deux vannes sont de la même taille et ont la même capacité d’écoulement et la même caractéristique d’écoulement. Le niveau d’eau souhaité dans le réservoir est au point B (équivalent au point de consigne d’un contrôleur de niveau). On peut supposer qu’avec la vanne « V » à moitié ouverte (50% de charge), il y a juste le bon débit d’eau entrant via la vanne à flotteur pour fournir le débit souhaité à la sortie par la conduite de refoulement, et pour maintenir le niveau d’eau dans le réservoir au point B.
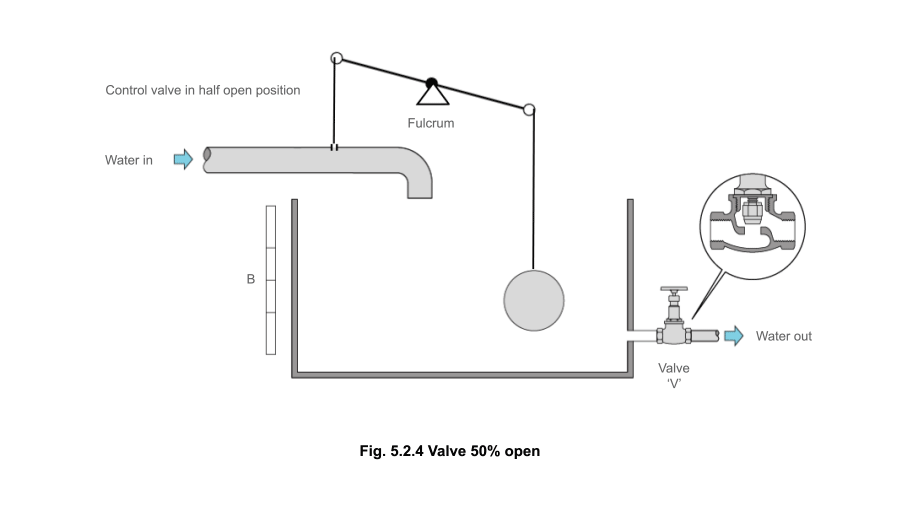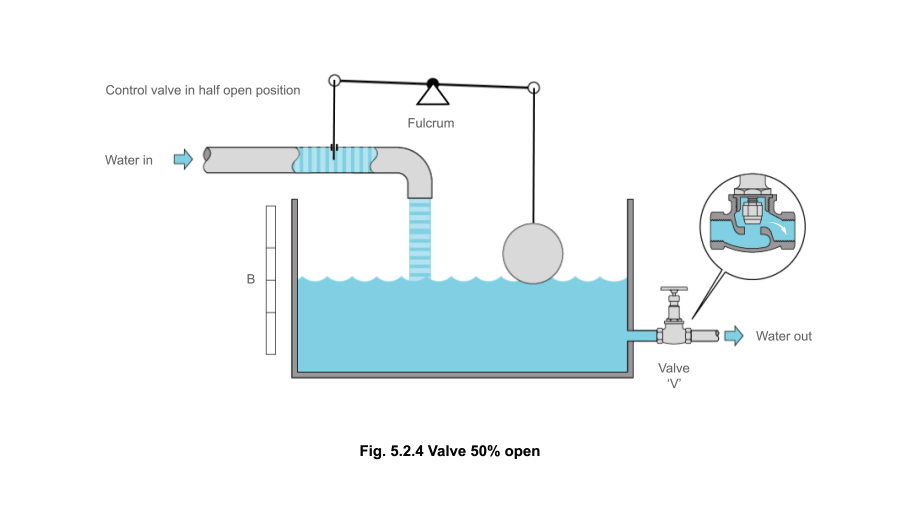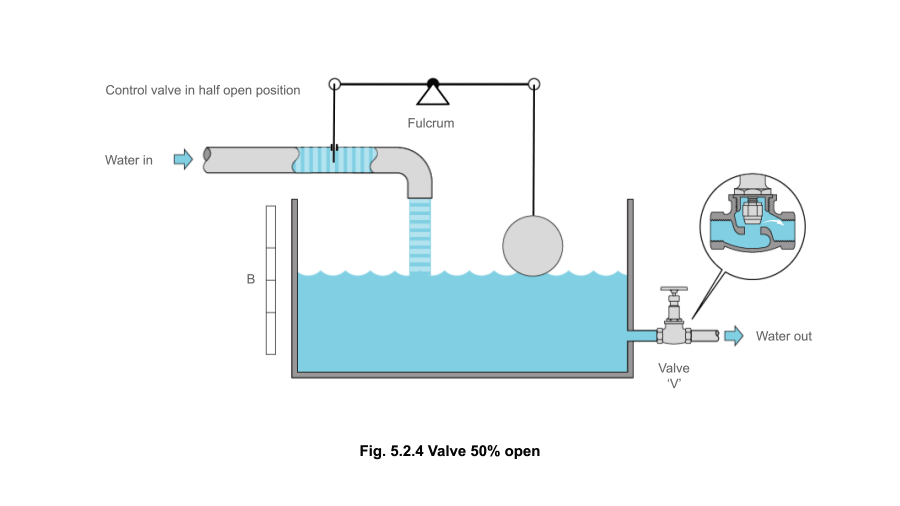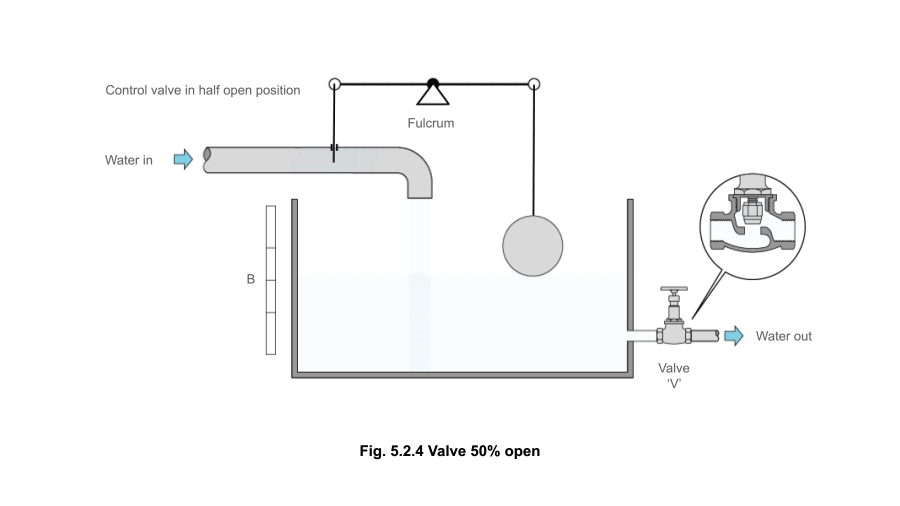
Le système peut être dit en équilibre (le débit d’eau entrant et sortant du réservoir est le même) ; sous contrôle, dans un état stable (le niveau ne varie pas) et au niveau d’eau précisément souhaité (B) ; donnant le débit de sortie requis.
Avec la vanne « V » fermée, le niveau d’eau dans le réservoir monte au point A et la vanne à flotteur coupe l’alimentation en eau (voir Figure 5.2.5 ci-dessous). Le système est toujours sous contrôle et stable mais le contrôle est au-dessus du niveau B. La différence entre le niveau B et le niveau contrôlé réel, A, est liée à la bande proportionnelle du système de contrôle. Encore une fois, si la vanne « V » est ouverte à moitié pour donner 50% de charge, le niveau d’eau dans le réservoir reviendra au niveau souhaité, point B.
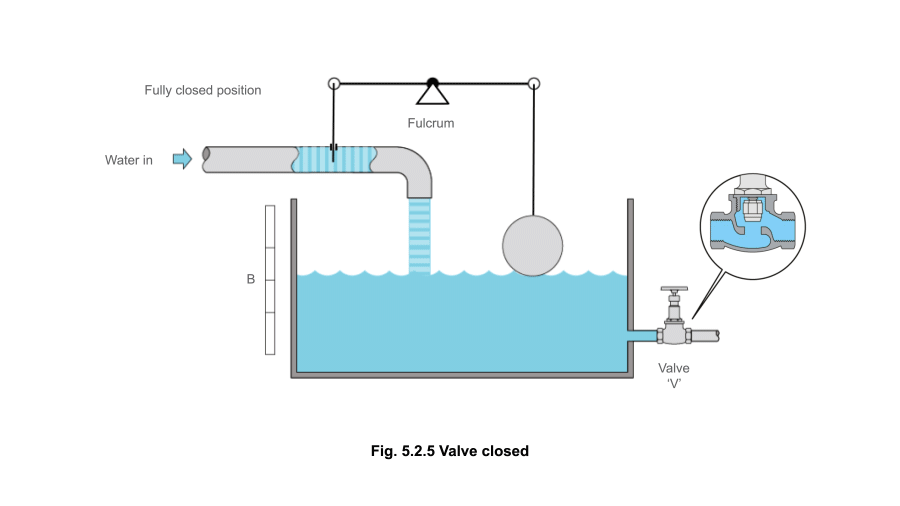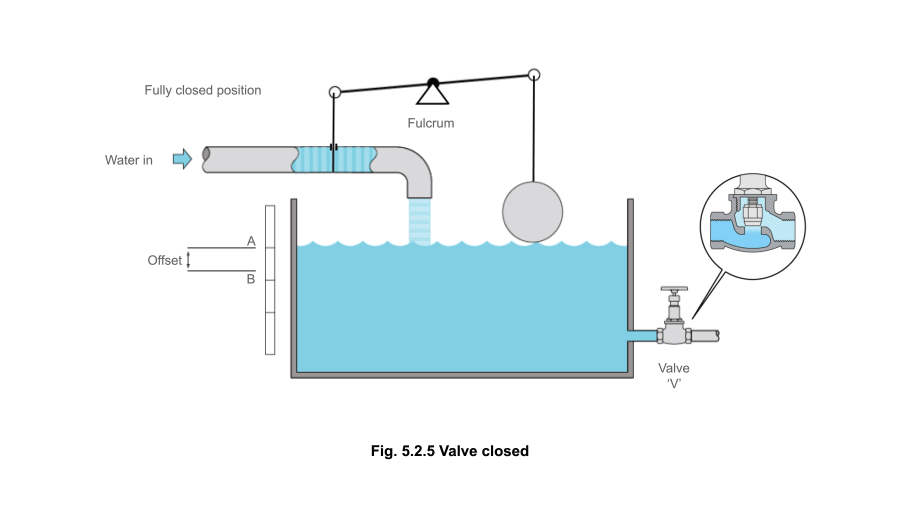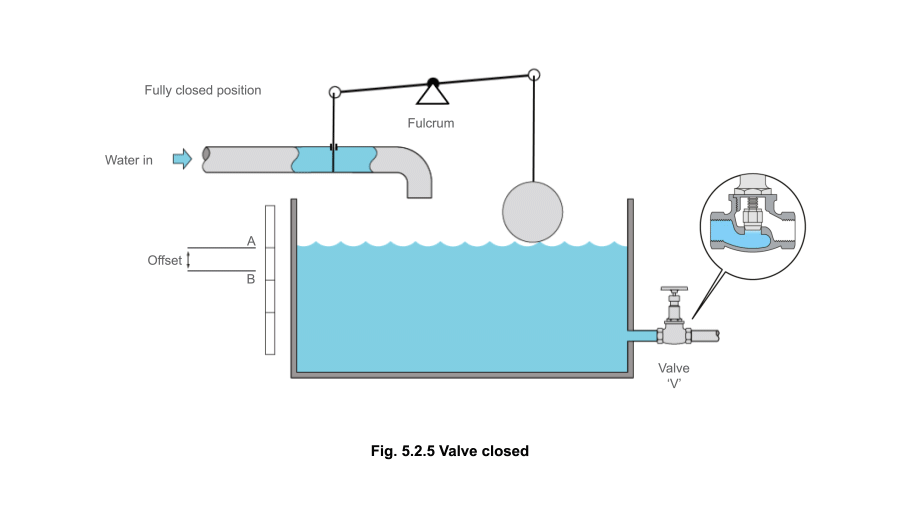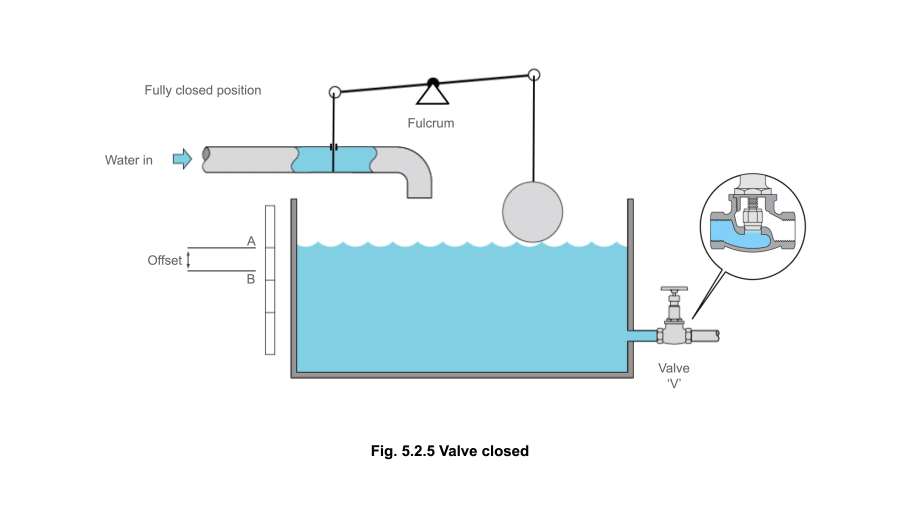
La Figure 5.2.6 ci-dessous, la vanne « V » est complètement ouverte (100% de charge). La vanne à flotteur devra baisser pour ouvrir la vanne d’entrée grand et admettre un débit d’eau plus élevé pour répondre à la demande accrue de la conduite de refoulement. Lorsqu’il atteint le niveau C, suffisamment d’eau entrera pour répondre aux besoins de refoulement et le niveau d’eau sera maintenu au point C.
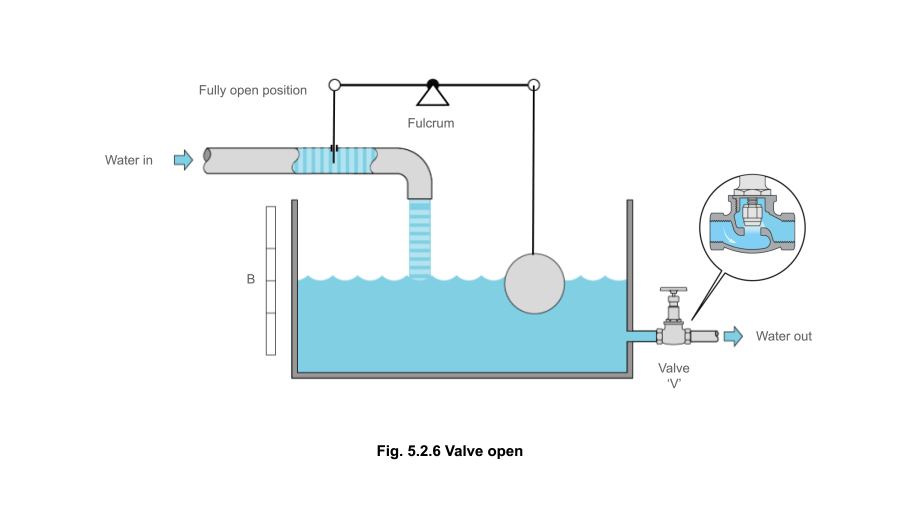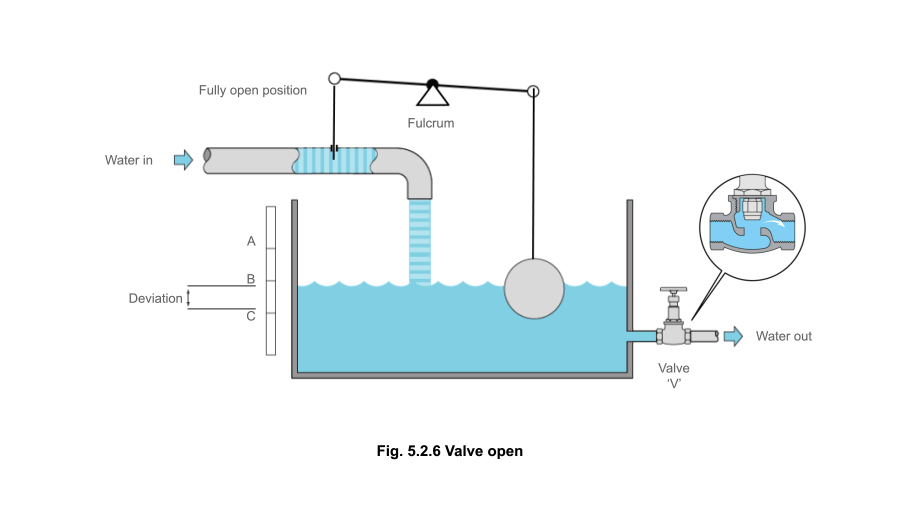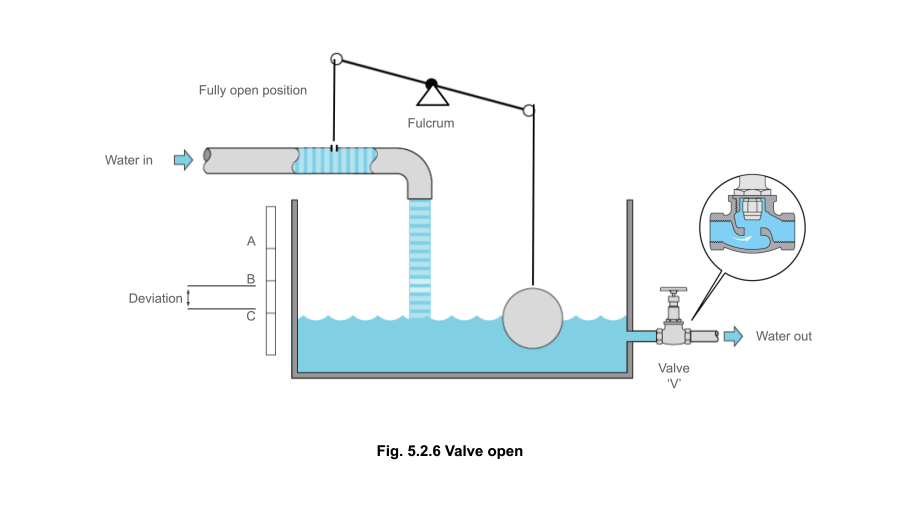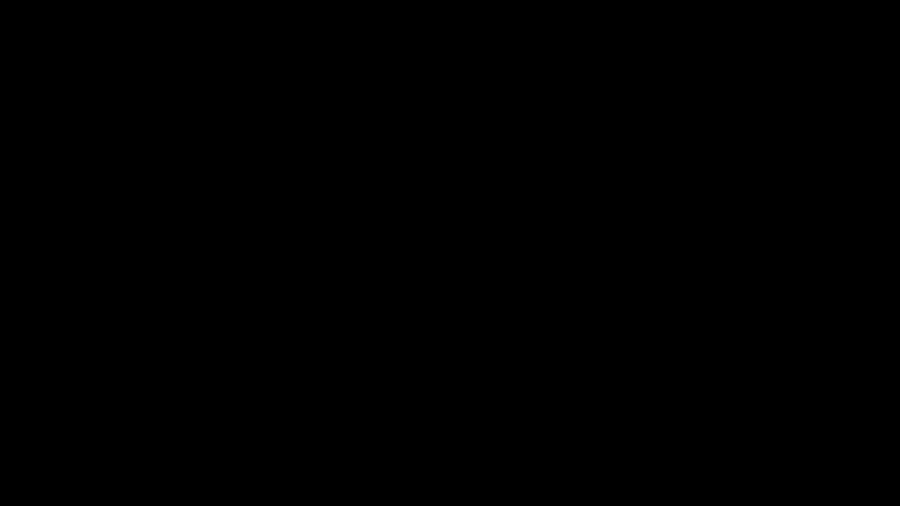
Le système est sous contrôle et stable, mais il y a un décalage ; l’écart de niveau entre les points B et C. La Figure 5.2.7 combine les trois conditions utilisées dans cet exemple.
La différence de niveaux entre les points A et C est connue sous le nom de bande proportionnelle ou bande P, car c’est le changement de niveau (ou de température dans le cas d’une régulation de température) pour que la control valve passe de complètement ouverte à complètement fermée. Un symbole reconnu pour la bande proportionnelle est Xp. L’analogie illustre plusieurs points de base et importants relatifs au contrôle proportionnel :
- La control valve est déplacée proportionnellement à l’erreur du niveau d’eau (ou de l’écart de température, dans le cas d’une régulation de température) par rapport au point de consigne
- Le point de consigne ne peut être maintenu que pour une seule condition de charge spécifique.
- Bien qu’un contrôle stable sera atteint entre les points A et C, toute charge provoquant une différence de niveau par rapport à celui de B donnera toujours un décalage.
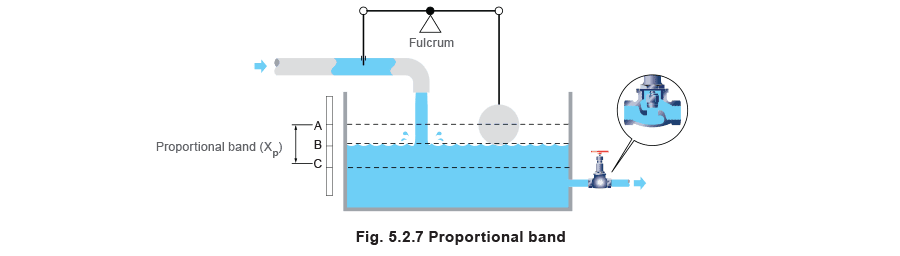
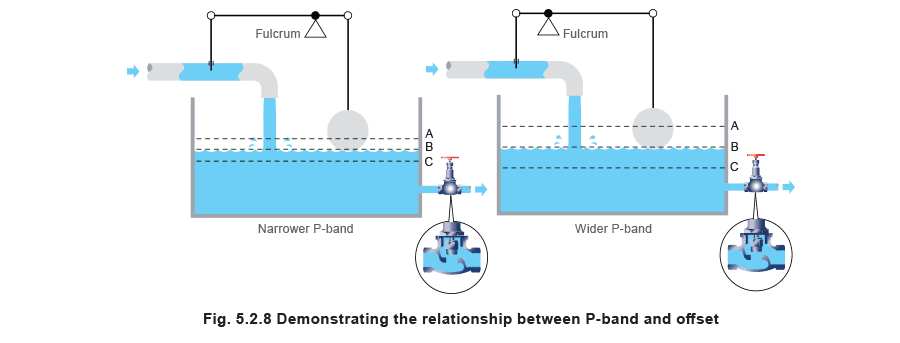
Note : En modifiant la position du point d’appui, la bande proportionnelle du système change. Plus proche du flotteur donne une bande P plus étroite, tandis que plus proche de la vanne donne une bande P plus large.
La Figure 5.2.8 illustre pourquoi il en est ainsi. Différentes positions de point d’appui nécessitent différents changements de niveau d’eau pour déplacer la vanne de complètement ouverte à complètement fermée. Dans les deux cas, on peut voir que le niveau B représente le niveau de charge à 50%, A représente le niveau de charge à 0%, et C représente le niveau de charge à 100%. On peut également voir comment le décalage est plus important à toute même charge avec la bande proportionnelle plus large.
Les exemples décrits dans les Figures 5.2.4 à 5.2.8 décrivent la bande proportionnelle comme le changement de niveau (ou peut-être de température ou de pression, etc.) nécessaire pour déplacer la vanne de complètement ouverte à complètement fermée. C’est pratique pour les systèmes mécaniques, mais une définition plus générale (et plus correcte) de la bande proportionnelle est le changement en pourcentage de la valeur mesurée nécessaire pour donner un changement de 100% de la sortie. Elle est donc généralement exprimée en termes de pourcentage plutôt qu’en unités d’ingénierie telles que les degrés Celsius.
Pour les contrôleurs électriques et pneumatiques, la valeur de consigne se trouve au milieu de la bande proportionnelle. L’effet du changement de la bande P pour un système électrique ou pneumatique peut être décrit avec un exemple légèrement différent, en utilisant un contrôle de température. La température ambiante d’un bâtiment est contrôlée par un système de chauffage à eau (type radiateur) utilisant un contrôle par action proportionnelle avec une vanne entraînée par un actionneur électrique, et un contrôleur électronique et un capteur de température ambiante. Le contrôle sélectionné a une bande proportionnelle (bande P ou Xp) de 6% de la plage d’entrée du contrôleur de 0° - 100°C, et la température ambiante intérieure souhaitée est de 18°C.
Sous certaines conditions de charge, la vanne est ouverte à 50% et la température intérieure requise est correcte à 18°C. Une baisse de la température extérieure se produit, entraînant une augmentation du taux de perte de chaleur du bâtiment. Par conséquent, la température intérieure diminuera. Cela sera détecté par le capteur de température ambiante, qui signalera à la vanne de se déplacer vers une position plus ouverte permettant à l’eau plus chaude de passer à travers les radiateurs de la pièce. La vanne reçoit l’instruction de s’ouvrir d’une quantité proportionnelle à la baisse de la température ambiante. En termes simplistes, si la température ambiante baisse de 1°C, la vanne peut s’ouvrir de 10% ; si la température ambiante baisse de 2°C, la vanne s’ouvrira de 20%. En temps voulu, la température extérieure se stabilise et la température intérieure cesse de baisser. Afin de fournir la chaleur supplémentaire requise pour la température extérieure plus basse, la vanne se stabilisera dans une position plus ouverte ; mais la température intérieure réelle sera légèrement inférieure à 18°C. L’Exemple 5.2.1 et la Figure 5.2.9 expliquent cela plus en détail, en utilisant une bande P de 6°C.
Exemple 5.2.1 Considérons une application de chauffage des locaux avec les caractéristiques suivantes :
Exemple 5.2.1 Considérons une application de chauffage des locaux avec les caractéristiques suivantes :
- La température requise dans le bâtiment est de 18°C.
- La température ambiante est actuellement de 18°C, et la vanne est ouverte à 50%.
- La bande proportionnelle est réglée à 6% de 100°C = 6°C, ce qui donne 3°C de chaque côté du point de consigne de 18°C. La Figure 5.2.9 montre la relation entre la température ambiante et la vanne :
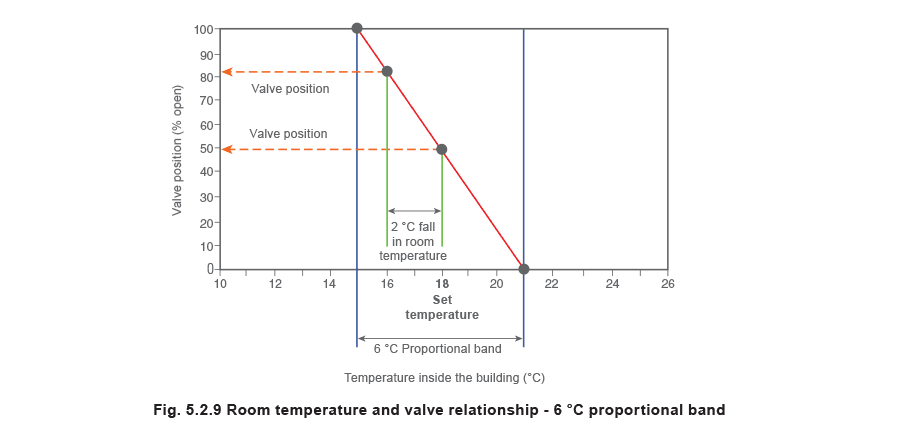
En exemple, considérons la température ambiante descendant à 16 °C. C’est une baisse de 2 °C sur une bande proportionnelle de 6 °C, en d’autres termes, 33,3% de la bande proportionnelle. Par conséquent, la control valve doit s’ouvrir de 33% supplémentaires à 83%, comme montré à la Figure 5.2.9.
Avec le contrôle proportionnel, si la charge change, le décalage changera aussi :
- Une charge inférieure à 50% fera que la température ambiante sera au-dessus de la valeur de consigne.
- Une charge supérieure à 50% fera que la température ambiante sera en dessous de la valeur de consigne. L’écart entre la température de consigne sur le contrôleur (le point de consigne) et la température ambiante réelle est appelé le « décalage proportionnel ». Dans l’Exemple 5.2.1, tant que les conditions de charge restent les mêmes, le contrôle restera stable à une ouverture de vanne de 83,3% ; c’est ce qu’on appelle le « décalage permanent ».
L'effet de l'ajustement de la bande P
L’effet de l’ajustement de la bande P
Dans les contrôleurs électroniques et pneumatiques, la bande P est réglable. Cela permet à l’utilisateur de trouver un réglage adapté à l’application individuelle. Augmenter la bande P - Par exemple, si l’application précédente avait été programmée avec une bande proportionnelle de 12% équivalente à 12°C, les résultats peuvent être vus à la Figure 5.2.10. Notez que la bande P plus large donne une ligne de « gain » moins raide. Pour le même changement de température ambiante, le mouvement de la vanne sera plus petit. Le terme « gain » est discuté dans une section suivante. Dans ce cas, la baisse de 2°C de la température ambiante donnerait une ouverture de vanne d’environ 68% d’après le graphique de la Figure 5.2.10.
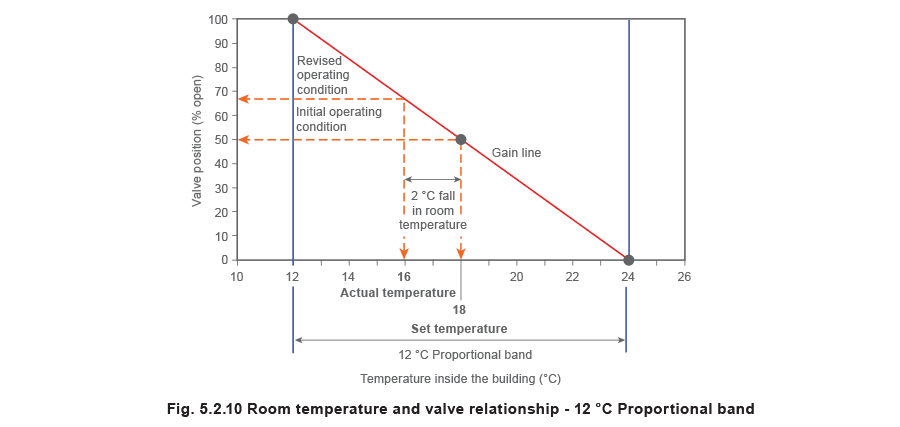
Réduire la bande P - Inversement, si la bande P est réduite, le mouvement de la vanne par incrément de température est augmenté. Cependant, réduire la bande P à zéro donne un contrôle tout ou rien. La bande P idéale est aussi étroite que possible sans produire d’oscillation notable dans la température ambiante réelle.
Gain
Gain
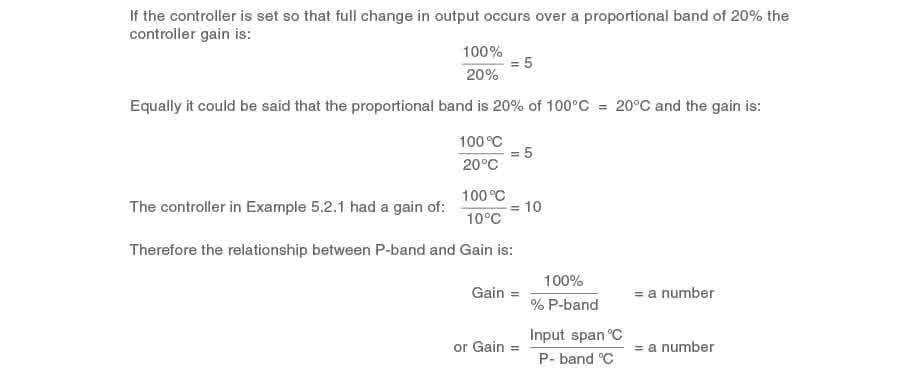
Le terme « gain » est souvent utilisé avec les contrôleurs et est simplement l’inverse de la bande proportionnelle. Plus le gain du contrôleur est élevé, plus la sortie du contrôleur changera pour une erreur donnée. Par exemple, pour un gain de 1, une erreur de 10% de l’échelle modifiera la sortie du contrôleur de 10% de l’échelle, pour un gain de 5, une erreur de 10% modifiera la sortie du contrôleur de 50% de l’échelle, tandis que pour un gain de 10, une erreur de 10% modifiera la sortie de 100% de l’échelle. La bande proportionnelle en « degrés » dépendra de l’échelle d’entrée du contrôleur. Par exemple, pour un contrôleur avec une échelle d’entrée de 200°C : Un Xp de 20% = 20% de 200°C = 40°C Un Xp de 10% = 10% de 200°C = 20°C The Steam and Condensate Loop 5.2.8 Exemple 5.2.2 Soit la plage d’entrée d’un contrôleur de 100°C.
En rappel :
En rappel :
- Une bande proportionnelle large (petit gain) fournira une réponse moins sensible, mais une plus grande stabilité.
- Une bande proportionnelle étroite (grand gain) fournira une réponse plus sensible, mais il existe une limite pratique à la largeur du Xp.
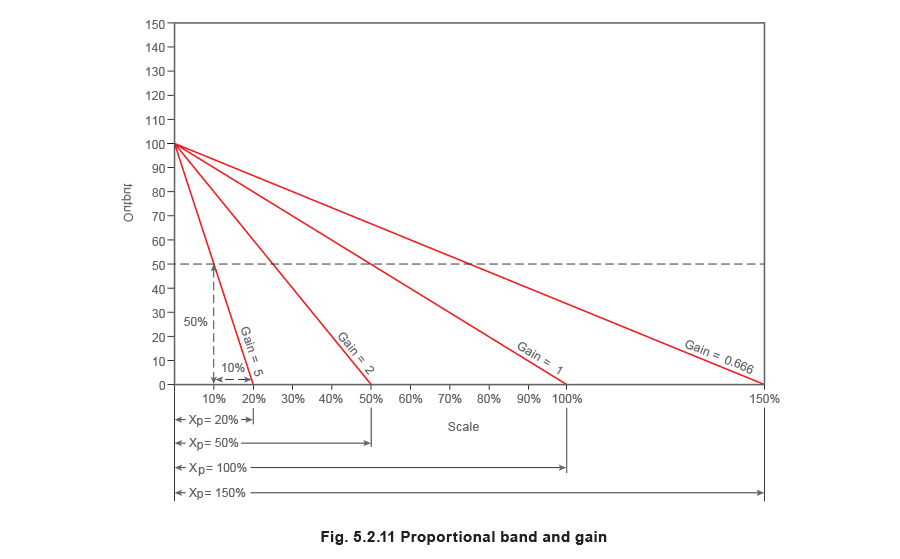
- Une bande proportionnelle trop étroite (trop de gain) entraînera une oscillation et un contrôle instable. Pour n’importe quel contrôleur pour diverses bandes P, les lignes de gain peuvent être déterminées comme montré à la Figure 5.2.11, où la plage d’entrée du contrôleur est de 100°C.
Signal de contrôle inverse ou direct
Signal de contrôle inverse ou direct
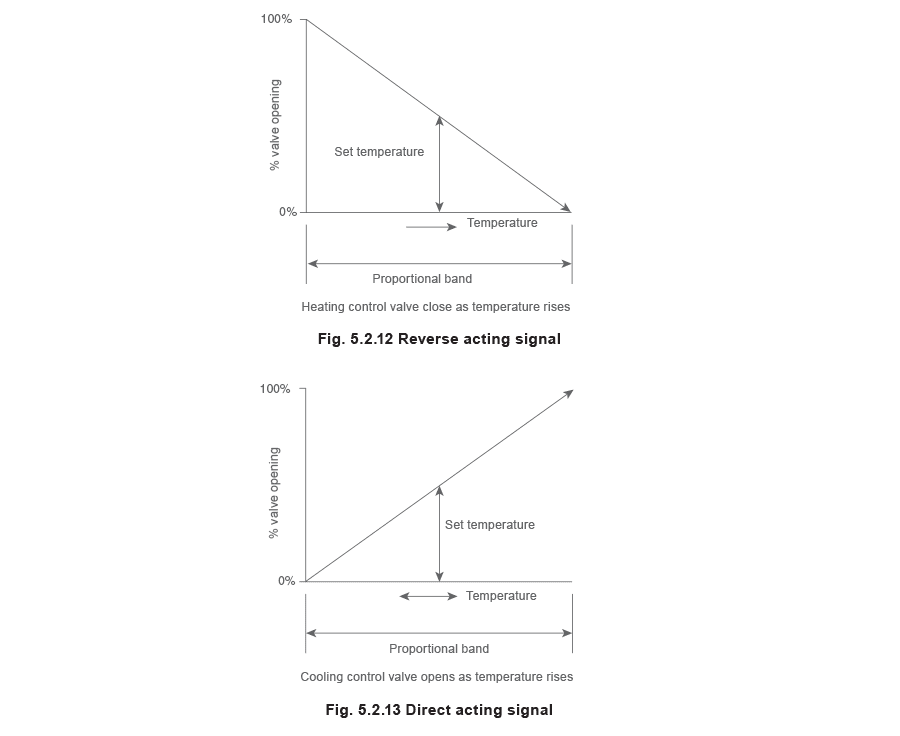
Un examen plus attentif des figures utilisées jusqu’à présent pour décrire l’effet du contrôle proportionnel montre que la sortie est supposée être à action inverse. En d’autres termes, une augmentation de la température du processus provoque une baisse du signal de contrôle et la fermeture de la vanne. C’est généralement la situation sur les contrôles de chauffage. Cette configuration ne fonctionnerait pas sur un contrôle de refroidissement ; ici la vanne doit s’ouvrir avec une augmentation de la température. C’est ce qu’on appelle un signal de contrôle à action directe. Les Figures 5.2.12 et 5.2.13 décrivent la différence entre les signaux de contrôle à action inverse et à action directe pour la même action de vanne.
Sur les contrôleurs mécaniques (tels qu’un contrôleur pneumatique), il est habituel de pouvoir inverser le signal de sortie du contrôleur en faisant tourner le cadran de contrôle proportionnel. Ainsi, l’amplitude de la bande proportionnelle et la direction de l’action de contrôle peuvent être déterminées à partir du même cadran.
Sur les contrôleurs électroniques, l’action inverse (AI) ou l’action directe (AD) est sélectionnée via le clavier.
Décalage de la ligne de gain ou effet proportionnel
Décalage de la ligne de gain ou effet proportionnel
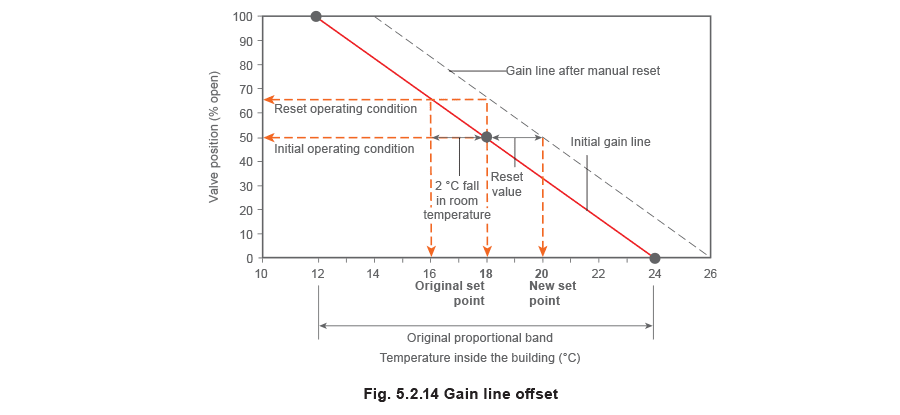
De l’explication du contrôle proportionnel, il devrait être clair qu’il existe un décalage de contrôle ou un écart de la valeur réelle par rapport à la valeur de consigne chaque fois que la charge varie de 50%. Pour illustrer davantage cela, considérons l’Exemple 5.2.1 avec une bande P de 12°C, où un décalage de 2°C était attendu. Si le décalage ne peut être toléré par l’application, alors il doit être éliminé. Cela pourrait être réalisé en repositionnant (ou réinitialisant) le point de consigne à une valeur plus élevée. Cela fournit la même ouverture de vanne après réinitialisation manuelle mais à une température ambiante de 18°C et non 16°C.
Réinitialisation manuelle
Réinitialisation manuelle
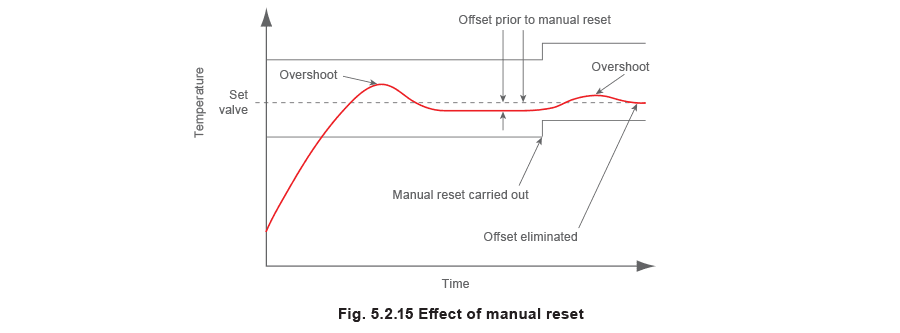
Le décalage peut être supprimé manuellement ou automatiquement. L’effet de la réinitialisation manuelle peut être vu à la Figure 5.2.14, et la valeur est ajustée manuellement en appliquant un décalage au point de consigne de 2°C. Il devrait être clair à partir de la Figure 5.2.14 et du texte ci-dessus que l’effet est le même que celui d’augmenter la valeur de consigne de 2°C. La même ouverture de vanne de 66,7% coïncide maintenant avec la température ambiante à 18°C. Les effets de la réinitialisation manuelle sont démontrés à la Figure 5.2.15.
Contrôle intégral - action de réinitialisation automatique
Contrôle intégral - action de réinitialisation automatique
La « réinitialisation manuelle » est généralement insatisfaisante dans les installations de processus où chaque changement de charge nécessitera une action de réinitialisation. Il est également assez courant qu’un opérateur soit confus par les différences entre :
- La valeur de consigne - Ce qui est sur le cadran.
- La valeur réelle - Ce que la valeur du processus est.
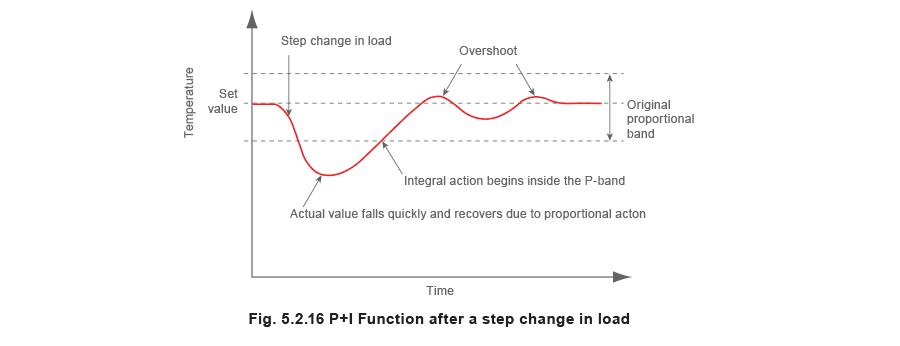
- La valeur requise - La condition de processus parfaite. Ces problèmes sont surmontés par le fait que l’action de réinitialisation est contenue dans le mécanisme d’un contrôleur automatique. Un tel contrôleur est principalement un contrôleur proportionnel. Il a ensuite une fonction de réinitialisation ajoutée, qui est appelée « action intégrale ». La réinitialisation automatique utilise une routine d’intégration électronique ou pneumatique pour effectuer la fonction de réinitialisation. Le terme le plus couramment utilisé pour la réinitialisation automatique est action intégrale, qui est désignée par la lettre I. La fonction de l’action intégrale est d’éliminer le décalage en modifiant continuellement et automatiquement la sortie du contrôleur conformément à l’écart de contrôle intégré dans le temps. Le temps d’action intégrale (IAT) est défini comme le temps nécessaire pour que la sortie du contrôleur change en raison de l’action intégrale pour égaler le changement de sortie dû à l’action proportionnelle. L’action intégrale donne une action corrective en augmentation régulière tant qu’une erreur continue d’exister. Une telle action corrective augmentera avec le temps et doit donc, à un moment donné, être suffisante pour éliminer complètement l’erreur en régime permanent, à condition qu’un temps suffisant s’écoule avant qu’un autre changement ne se produise. Le contrôleur permet de régler le temps intégral pour s’adapter au comportement dynamique de l’installation. Proportionnel plus intégral (P + I) devient la terminologie pour un contrôleur incorporant ces caractéristiques. L’action intégrale sur un contrôleur est souvent limitée à l’intérieur de la bande proportionnelle. Une réponse typique P + I est montrée à la Figure 5.2.16, pour un changement échelon de charge.
L’IAT est réglable dans le contrôleur :
- S’il est trop court, une sur-réaction et une instabilité en résulteront.
- S’il est trop long, l’action de réinitialisation sera très lente à prendre effet. L’IAT est représenté en unités de temps. Sur certains contrôleurs, le paramètre réglable pour l’action intégrale est appelé « répétitions par minute », qui est le nombre de fois par minute que la sortie de l’action intégrale change du changement de sortie proportionnel.
- Répétitions par minute = 1/(IAT en minutes)
- IAT = Infini – Signifie pas d’action intégrale
- IAT = 0 – Signifie action intégrale infinie Il est important de vérifier le manuel du contrôleur pour voir comment l’action intégrale est désignée.
Dépassement et 'emballement intégral'
Dépassement et ‘emballement intégral’
Avec les contrôleurs P + I (et avec les contrôleurs P), un dépassement est susceptible de se produire lorsqu’il y a des retards dans le système. Un exemple typique de cela est après un changement soudain de charge. Considérons une application de processus où un échangeur de chaleur de processus est conçu pour maintenir l’eau à une température fixe. Le point de consigne est de 80°C, la bande P est réglée à 5°C (±2,5°C), et la charge change soudainement de sorte que la température de l’eau de retour chute presque instantanément à 60°C. La Figure 5.2.16 montre l’effet de ce changement soudain (changement échelon) de charge sur la température réelle de l’eau. La valeur mesurée change presque instantanément d’un régime stable de 80°C à une valeur de 60°C. Par la nature du processus d’intégration, la génération de l’action de contrôle intégral doit être en retard sur l’action de contrôle proportionnelle, introduisant un délai et plus de temps mort dans la réponse. Cela pourrait avoir des conséquences graves en pratique, car cela signifie que la réponse initiale du contrôle, qui dans un système proportionnel serait instantanée et à action rapide, est maintenant soumise à un délai et répond lentement. Cela peut provoquer une perte de contrôle de la valeur réelle et le système oscille. Ces oscillations peuvent augmenter ou diminuer selon les valeurs relatives du gain du contrôleur et de l’action intégrale. Si l’on applique une action intégrale, il est important de s’assurer qu’elle est nécessaire et, si c’est le cas, que la quantité correcte d’action intégrale est appliquée. Le contrôle intégral peut également aggraver d’autres situations. Si l’erreur est importante pendant une longue période, par exemple après un grand changement échelon ou l’arrêt du système, la valeur de l’intégrale peut devenir excessivement grande et provoquer un dépassement ou un sous-dépassement qui prend longtemps à récupérer. Pour éviter ce problème, souvent appelé « emballement intégral », les contrôleurs sophistiqués inhiberont l’action intégrale jusqu’à ce que le système se rapproche suffisamment de l’équilibre. Pour remédier à ces situations, il est utile de mesurer la vitesse à laquelle la température réelle change ; en d’autres termes, de mesurer la vitesse de variation du signal. Un autre type de mode de contrôle est utilisé pour mesurer la rapidité de changement de la valeur mesurée, et c’est ce qu’on appelle l’action de vitesse ou l’action dérivée.
Contrôle dérivé - action de vitesse
Contrôle dérivé - action de vitesse
Une action dérivée (désignée par la lettre D) mesure et répond à la vitesse de variation du signal du processus, et ajuste la sortie du contrôleur pour minimiser le dépassement. Si elle est correctement appliquée sur des systèmes avec des retards, l’action dérivée minimisera l’écart par rapport au point de consigne lorsqu’il y a un changement dans la condition du processus. Il est intéressant de noter que l’action dérivée ne s’appliquera que lorsqu’il y a un changement dans le signal du processus. Si la valeur est stable, quel que soit le décalage, alors l’action dérivée ne se produit pas. Une fonction utile de la fonction dérivée est que le dépassement peut être minimisé en particulier sur les changements rapides de charge. Cependant, l’action dérivée n’est pas facile à appliquer correctement ; si on n’en utilise pas assez, peu d’avantages sont obtenus, et en appliquer trop peut causer plus de problèmes qu’elle n’en résout. L’action D est à nouveau réglable dans le contrôleur, et désignée comme TD en unités de temps : TD = 0 – Signifie pas d’action D. TD = Infini – Signifie action D infinie. Des contrôleurs P + D peuvent être obtenus, mais un décalage proportionnel sera probablement constaté. Il convient de rappeler que le principal inconvénient d’un contrôle P est la présence d’un décalage. Pour surmonter et éliminer le décalage, l’action « I » est introduite. L’existence fréquente de retards dans la boucle de contrôle explique le besoin de la troisième action D. Le résultat est un contrôleur P + I + D qui, s’il est correctement réglé, peut dans la plupart des processus donner une réponse rapide et stable, sans décalage et sans dépassement.
Contrôleurs PID
Contrôleurs PID
P, I et D sont désignés comme des « termes » et ainsi un contrôleur P + I + D est souvent appelé un contrôleur à trois termes.
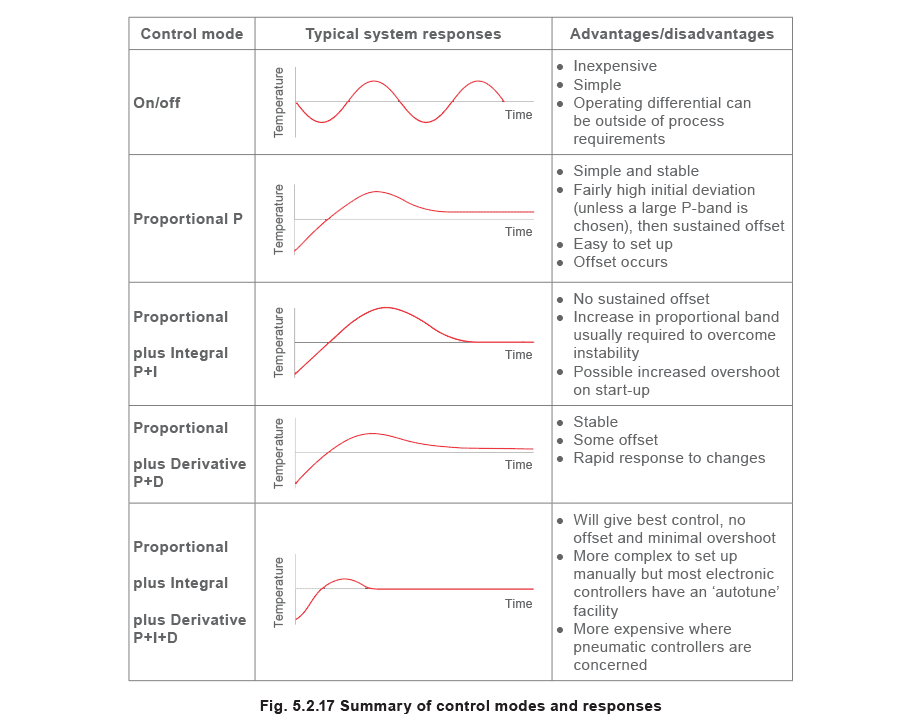
Les différentes caractéristiques peuvent être résumées, comme montré à la Figure 5.2.17.
Enfin, l’ingénieur en régulation doit essayer d’éviter le danger d’utiliser des contrôles inutilement compliqués pour une application spécifique. L’action de contrôle la moins compliquée, qui fournira le degré de contrôle requis, doit toujours être sélectionnée.
Terminologie complémentaire
Terminologie complémentaire
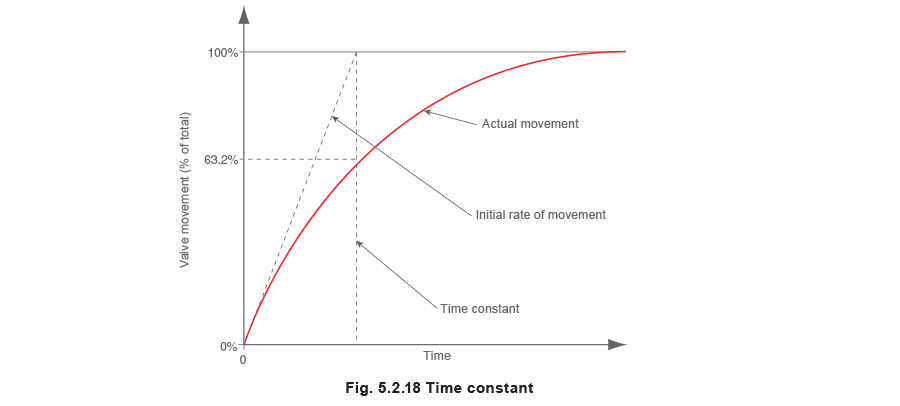
Constante de temps Elle est définie comme : « Le temps nécessaire pour qu’une sortie de contrôleur change de 63,2% de son total en raison d’un changement échelon (ou soudain) de la charge du processus ». En réalité, l’explication est plus complexe car la constante de temps est réellement le temps nécessaire pour qu’un signal ou une sortie atteigne sa valeur finale à partir de sa valeur initiale, si le taux d’augmentation initial avait été maintenu. Ce concept est illustré à la Figure 5.12.18.
Exemple 5.2.2 Une appréciation pratique de la constante de temps
Exemple 5.2.2 Une appréciation pratique de la constante de temps
Considérons deux réservoirs d’eau, le réservoir A à une température de 25°C, et le réservoir B à 75°C. Un capteur est placé dans le réservoir A et amené à la température d’équilibre. Il est ensuite rapidement transféré dans le réservoir B. La différence de température entre les deux réservoirs est de 50°C, et 63,2% de cette plage de température peut être calculé comme indiqué ci-dessous : 63,2% de 50°C = 31,6°C La température de référence initiale était de 25°C, par conséquent la constante de temps pour cet exemple simple est le temps nécessaire au capteur pour atteindre 56,6°C, comme indiqué ci-dessous : 25°C + 31,6°C = 56,6°C
Oscillation
Oscillation
Souvent appelée instabilité, cyclage ou oscillation. L’oscillation produit un écart continuellement changeant par rapport au point de fonctionnement normal. Cela peut être causé par :
- La bande proportionnelle trop étroite.
- Le temps intégral trop court.
- Le temps dérivé trop long.
- Une combinaison de ces facteurs. Des constantes de temps longues ou des temps morts dans le système de contrôle ou le processus lui-même Dans la Figure 5.2.19, l’échangeur de chaleur est surdimensionné pour l’application. Un contrôle précis de la température sera difficile à atteindre et pourrait entraîner une bande proportionnelle large dans une tentative d’atteindre la stabilité. Si la charge du système augmente soudainement, la vanne deux voies s’ouvrira davantage, remplissant l’échangeur de chaleur de vapeur à haute température. Le taux de transfert de chaleur augmente extrêmement rapidement provoquant un dépassement de la température du système d’eau. L’augmentation rapide de la température de l’eau est captée par le capteur et commande la vanne deux voies à se fermer rapidement. Cela provoque une baisse de la température de l’eau, et la vanne deux voies à s’ouvrir à nouveau. Ce cycle se répète, le cyclage ne cessant que lorsque les termes PID sont ajustés. L’exemple suivant (Exemple 5.2.3) donne une idée des effets d’un système de vapeur en oscillation.
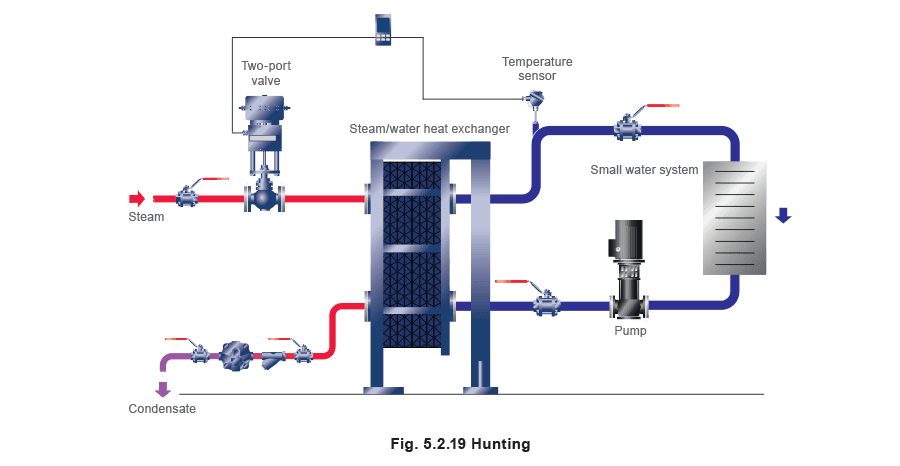
Exemple 5.2.3 L'effet de l'oscillation sur le système de la Figure 5.2.19
Exemple 5.2.3 L’effet de l’oscillation sur le système de la Figure 5.2.19
Considérons le système d’échangeur de chaleur vapeur-eau de la Figure 5.2.19. Sous des conditions de charge minimale, la taille de l’échangeur de chaleur est telle qu’il chauffe l’eau secondaire à débit constant de 60°C à 65°C avec une température de vapeur de 70°C. Le contrôleur a un point de consigne de 65°C et une bande P de 10°C. Considérons une augmentation soudaine de la charge secondaire, de sorte que la température de l’eau de retour chute presque immédiatement de 40°C. La température de l’eau sortant de l’échangeur de chaleur chutera également de 40°C à 25°C. Le capteur détecte cela et, comme cette température est en dessous de la bande P, il commande à la vanne de vapeur à actionneur pneumatique de s’ouvrir complètement. La température de la vapeur est observée en augmentation de 70°C à 140°C presque instantanément. Quel est l’effet sur la température de l’eau secondaire et la stabilité du système de contrôle ? Comme démontré dans le Module 13.2 (La relation charge thermique, échangeur de chaleur et charge de vapeur), la constante de conception de température de l’échangeur de chaleur, TDC, peut être calculée à partir des conditions de fonctionnement observées et de l’Équation 13.2.2 :
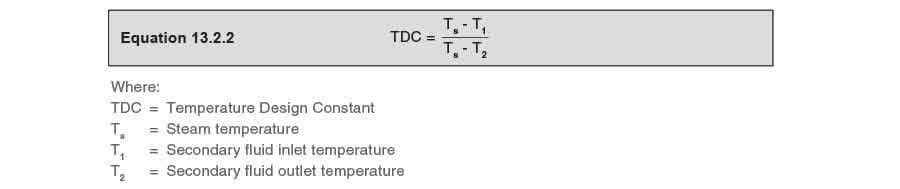
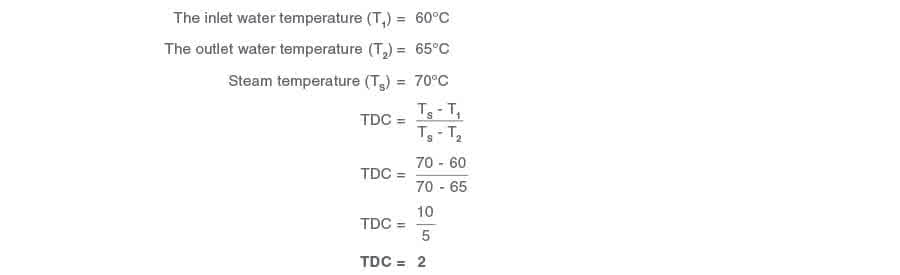
Dans cet exemple, les conditions observées (à charge minimale) sont les suivantes :
Lorsque la température de la vapeur monte à 140°C, il est possible de prédire la température de sortie à partir de l’Équation 13.2.5 :
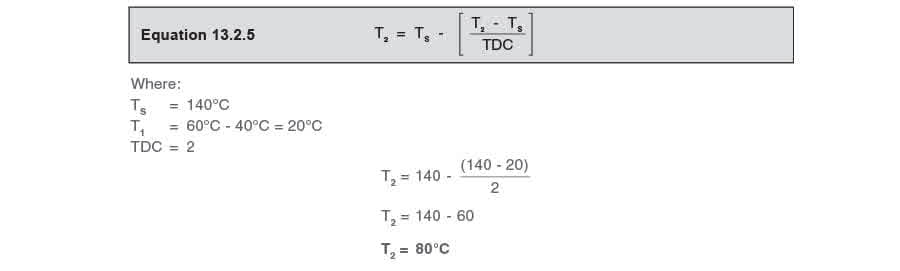
La température de sortie de l’échangeur de chaleur est de 80°C, ce qui est maintenant au-dessus de la bande P, et le capteur signale maintenant au contrôleur de fermer la vanne de vapeur.
La température de la vapeur chute rapidement, provoquant la baisse de la température de l’eau de sortie ; et la vanne de vapeur s’ouvre encore une fois. Le système oscille autour de ces températures jusqu’à ce que les paramètres de contrôle soient modifiés. Ces symptômes sont appelés « oscillation ». La control valve et son contrôleur oscillent pour trouver une condition stable. En pratique, d’autres facteurs ajouteront à l’incertitude de la situation, tels que la taille du système et sa réaction au changement de température et la position du capteur. L’oscillation de ce type peut provoquer une usure prématurée des composants du système, en particulier les vannes et les actionneurs, et donne un mauvais contrôle. L’Exemple 5.2.3 n’est pas typique d’une application pratique. En réalité, la conception et le dimensionnement corrects du système de contrôle et de l’échangeur de chaleur à vapeur ne poseraient pas de problème.
Retard
Retard
Le retard est un délai de réponse et existera à la fois dans le système de contrôle et dans le processus ou le système sous contrôle. Considérons une petite pièce réchauffée par un radiateur, qui est contrôlé par un thermostat d’ambiance. Une grande fenêtre est ouverte admettant de grandes quantités d’air froid. La température de la pièce baissera mais il y aura un délai pendant que la masse du capteur se refroidit à la nouvelle température - c’est ce qu’on appelle le retard de contrôle. Le temps de délai est également appelé temps mort. Après avoir demandé plus de chaleur au radiateur, il faudra un certain temps avant que cela prenne effet et réchauffe la pièce au point où le thermostat est satisfait. C’est ce qu’on appelle le retard du système ou retard thermique.
Turndown ratio
Turndown ratio
Cela se rapporte à la control valve et est le rapport entre le débit contrôlable maximum et le débit contrôlable minimum, entre lesquels les caractéristiques de la vanne (linéaire, pourcentage égal, ouverture rapide) seront maintenues. Avec la plupart des control valves, à un certain point avant d’atteindre la position complètement fermée, il n’y a plus de contrôle défini du débit conformément aux caractéristiques de la vanne. Les fabricants réputés fourniront des chiffres de turndown ratio pour leurs vannes.
Ratio de modulation
Ratio de modulation
Le ratio de modulation est le rapport entre le débit maximum et le débit contrôlable minimum. Il sera sensiblement inférieur au turndown ratio de la vanne si la vanne est surdimensionnée. Bien que la définition ne concerne que la vanne, c’est une fonction du système de contrôle complet.